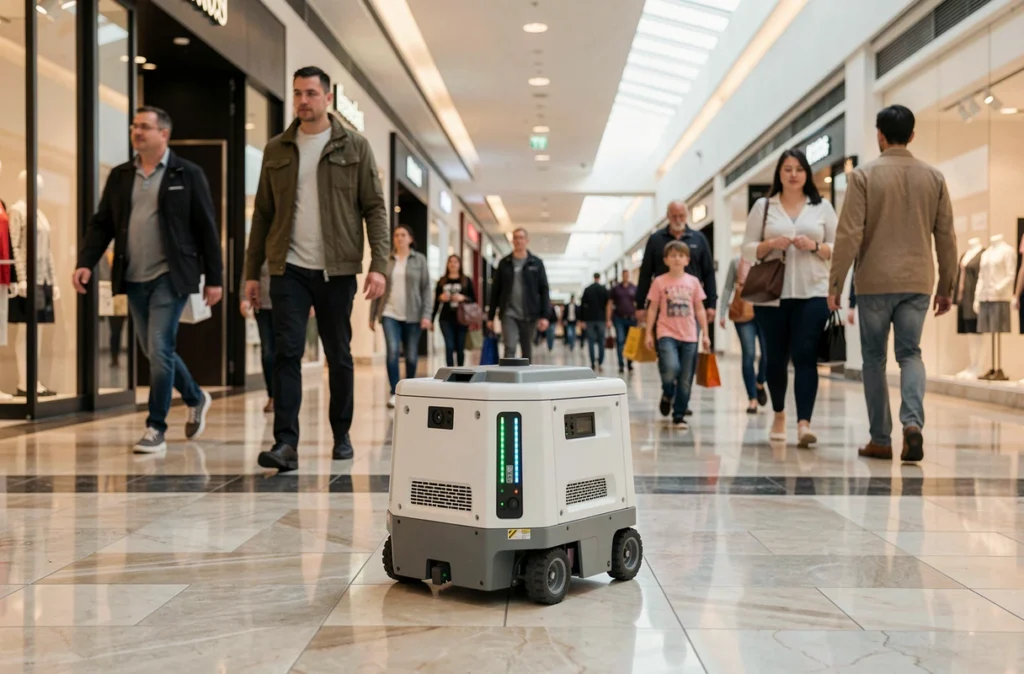
Une autolaveuse autonome peut nettoyer en présence du public – mais pas dans n’importe quelle configuration. Dans un aéroport ou une galerie commerciale, la réponse dépend moins du robot lui-même que des conditions réelles du site : densité de piétons, configuration des allées, type de sol, heure de passage. La machine peut être homologuée et bien calibrée, le contexte peut quand même rendre le nettoyage dangereux ou inapproprié.
Ce que les capteurs de l’autolaveuse autonome détectent réellement
Les autolaveuses autonomes utilisent une combinaison de LiDAR, caméras et capteurs à ultrasons pour percevoir leur environnement en temps réel. Cette perception à 360° leur permet de détecter un obstacle – une personne, un chariot, un enfant qui court – et de s’arrêter ou de contourner avant tout contact.
En pratique, la détection fonctionne bien dans des conditions stables : espace dégagé, éclairage suffisant, déplacements prévisibles. La situation se complique quand la fréquentation augmente brutalement ou quand les déplacements des personnes sont imprévisibles. Un sol mouillé avec beaucoup de passage simultané, c’est un risque de glissade que les capteurs ne peuvent pas anticiper à la place du responsable de site.
Les normes IEC 63327:2021 (machines automatiques de traitement des sols en usage commercial intérieur) et ISO 3691-4:2023 (véhicules industriels sans conducteur et robots mobiles autonomes) constituent les principaux référentiels de sécurité pour ces équipements. Leur applicabilité dépend du modèle précis et du contexte d’usage : vérifier avec le fournisseur reste nécessaire avant tout déploiement en zone publique.
Quand interrompre le nettoyage autonome – et qui décide
C’est la question que peu d’acheteurs posent avant de déployer un robot. L’interruption du nettoyage n’est pas une décision que la machine prend seule : c’est une procédure opérationnelle que l’exploitant doit définir à l’avance.
Trois situations concrètes imposent un arrêt :
- Un pic de fréquentation non anticipé : un événement dans le centre commercial, une porte qui ouvre sur un flux soudain de visiteurs, un couloir d’école à la sortie des classes. Le robot peut gérer un flux régulier ; il n’est pas dimensionné pour naviguer dans une foule dense où les trajectoires sont imprévisibles.
- Une perte de connexion réseau : le règlement (UE) 2023/1230, qui s’appliquera à partir du 20 janvier 2027, impose que l’interruption ou le rétablissement d’une liaison réseau ne génère pas de situation dangereuse. Cela signifie concrètement qu’un redémarrage automatique après perte de connexion est interdit sans analyse préalable des risques – la machine doit se mettre en position sûre et attendre une validation humaine.
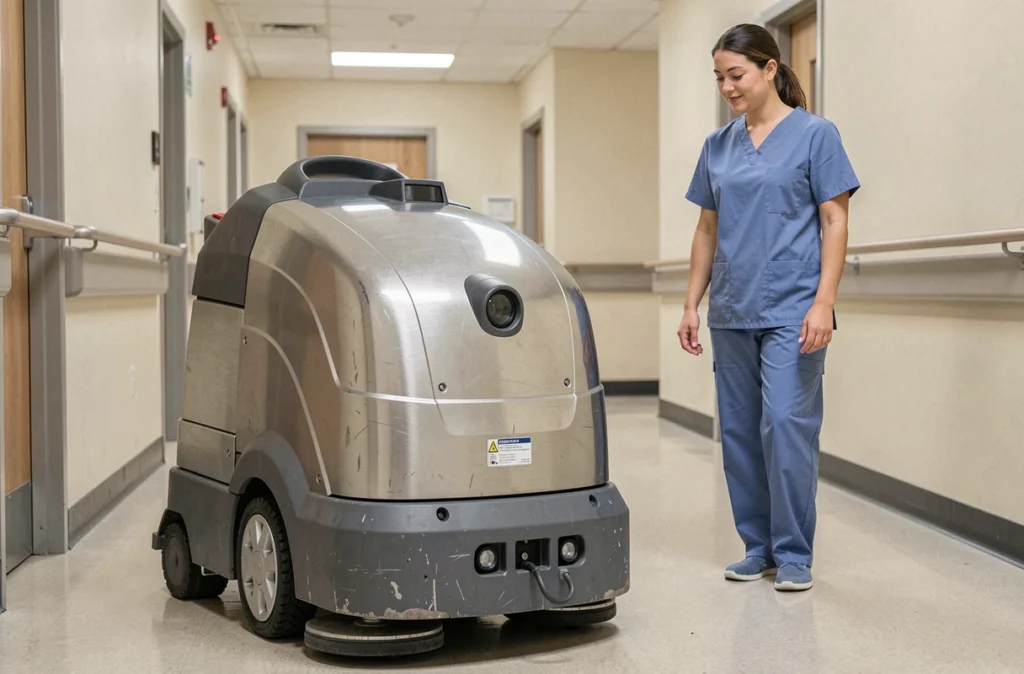
- Un public peu familier du robot : personnes âgées, enfants en bas âge, personnes présentant un handicap sensoriel ou cognitif. Ces profils réagissent différemment à une machine qui avance silencieusement. Dans un service hospitalier ou un EHPAD, le protocole doit prévoir soit la présence d’un accompagnateur, soit un créneau hors présence du public.
La responsabilité de décider l’arrêt incombe à l’exploitant ou à son superviseur désigné – pas au robot. Le règlement (UE) 2023/1230 prévoit explicitement une fonction de supervision humaine pour les machines mobiles autonomes, incluant la capacité de stopper la machine ou de la mettre en sécurité à distance. Cette fonction n’est pas optionnelle : elle doit être opérationnelle dès le déploiement.
Évaluation des risques en zone fréquentée : ce que le règlement européen impose
Le règlement européen sur les machines impose une évaluation des risques spécifique à la zone de déplacement de toute machine mobile autonome. Ce n’est pas une démarche générique : elle doit prendre en compte la densité de piétons attendue, la configuration physique du lieu et les conditions réelles du sol.
Concrètement, cela signifie qu’un robot validé pour nettoyer un entrepôt logistique la nuit n’est pas automatiquement autorisé à fonctionner dans une galerie commerciale en journée. L’évaluation des risques doit être refaite pour chaque contexte, avec les caractéristiques propres du site.
Un point souvent négligé : si les caméras embarquées du robot captent des images permettant d’identifier des personnes dans l’espace nettoyé, le RGPD peut s’appliquer. Dans les environnements accueillant des clients, des patients ou des salariés, cet aspect doit être traité avant le déploiement – information des personnes présentes, durée de conservation des données, base légale du traitement.
Bonnes pratiques pour un nettoyage autonome sécurisé en présence du public
Sur le terrain, les exploitants qui déploient ces machines sans incident ont en commun quelques pratiques non négociables. La première : ne pas laisser le robot démarrer sans avoir défini qui est superviseur pendant le cycle, avec quel moyen de stopper la machine à distance, et dans quel délai.
La deuxième : adapter les créneaux horaires. Nettoyer en présence du public reste plus efficace sur des plages de fréquentation modérée, pas aux heures de pointe. Dans un hall de gare ou un centre commercial, un créneau d’ouverture en tout début de matinée ou en fin de soirée réduit significativement les interactions à gérer.
La troisième : signaler physiquement la présence du robot. Les panneaux de balisage restent nécessaires, même avec un robot autonome. Ils informent les personnes peu habituées à la machine et limitent les comportements imprévisibles (s’approcher pour toucher, essayer de bloquer la trajectoire).
- Désigner un superviseur nominatif pour chaque cycle de nettoyage en zone publique, avec accès à la commande d’arrêt d’urgence.
- Définir les seuils de déclenchement d’un arrêt : nombre de personnes dans la zone, type de public, perte de signal réseau.
- Documenter l’évaluation des risques propre au site, distincte de la documentation générique du fabricant.
- Vérifier la conformité RGPD si le robot utilise des caméras dans des espaces accueillant des tiers identifiables.
Autolaveuse autonome en présence du public : ce qui change selon le type de site
Un supermarché, un aéroport et un couloir d’école ne posent pas les mêmes contraintes, même si les trois sont des espaces publics fréquentés.
Dans un supermarché, le sol est souvent encombré de chariots et de personnes qui s’arrêtent sans prévenir. Le robot doit être configuré avec des zones de déclenchement d’arrêt plus courtes et un protocole clair sur les heures où la fréquentation est trop dense pour maintenir le cycle.
Dans un aéroport, la surface couverte est grande, les allées généralement larges et la fréquentation prévisible par plage horaire. C’est un des environnements où le nettoyage autonome en présence du public présente le moins de difficultés opérationnelles – à condition que les sorties de quai ou les pics d’embarquement soient exclus des créneaux de nettoyage.
Dans un établissement de santé ou un EHPAD, la présence d’un accompagnateur reste recommandée, quelle que soit la performance technique du robot. Le profil des personnes présentes rend l’imprévisibilité plus élevée que dans tout autre type de site.
Le règlement (UE) 2023/1230 entrera en application le 20 janvier 2027 : les déploiements engagés aujourd’hui devront être revus à cette échéance pour vérifier la conformité des fonctions de supervision et de mise en sécurité. C’est un point à intégrer dès maintenant dans les contrats avec les fournisseurs de robots.